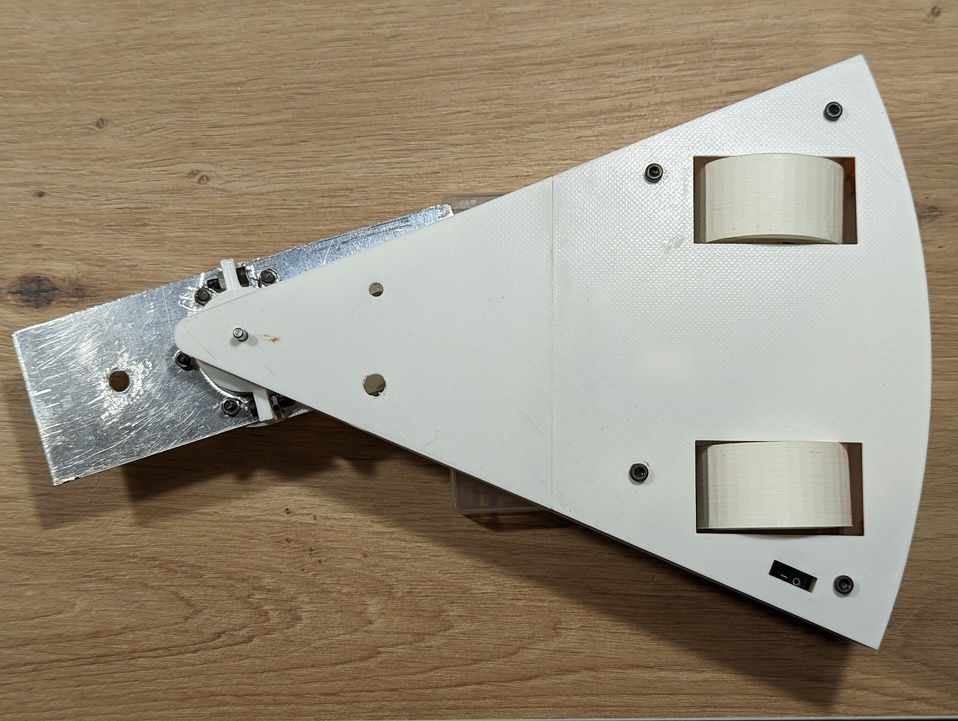
Ensamblaje
Esta guía describe el proceso de ensamblaje de Pepperoni.
Antes de comenzar
Revisa que dispones de todos los materiales descritos en el BOM, de todas las piezas impresas en 3D y de las piezas que conforman el arma. Si usas materiales alternativos puede que necesites improvisar, pero improvisar mola.
Paso a paso
1. Base del chasis
Materiales necesarios
- 1 x Pieza impresa base.
- 11 x Inserto metálico para plástico M3.
Proceso
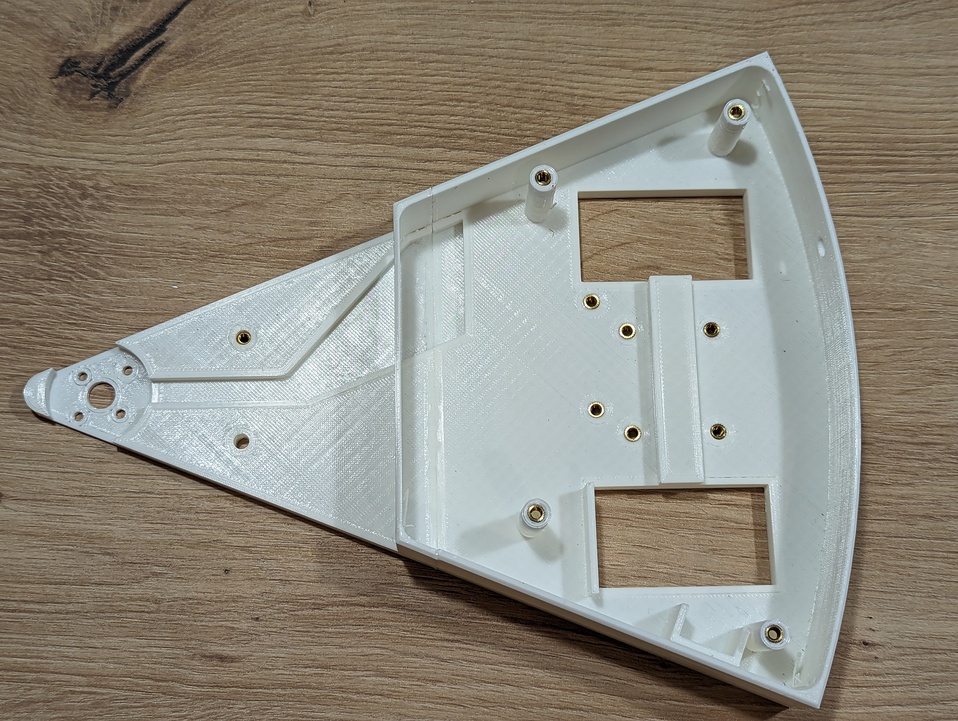
Introduce los insertos en sus respectivos agujeros. Fíjate en la imagen para localizar su posición.
Para cada inserto:
- Coloca de forma superficial el inserto sobre el agujero.
- Usa un soldador caliente para empujar el inserto dentro del agujero.
No hagas mucha fuerza con el soldador. Los insertos se introducen muy rápidamente una vez alcanzan la temperatura óptima.
2. Motor del spinner
Materiales necesarios
- Subensamblaje del paso anterior.
- 1 x Motor brushless.
- 4 x Tornillo M3x4.
Proceso
- Paso 2.1
- Paso 2.2
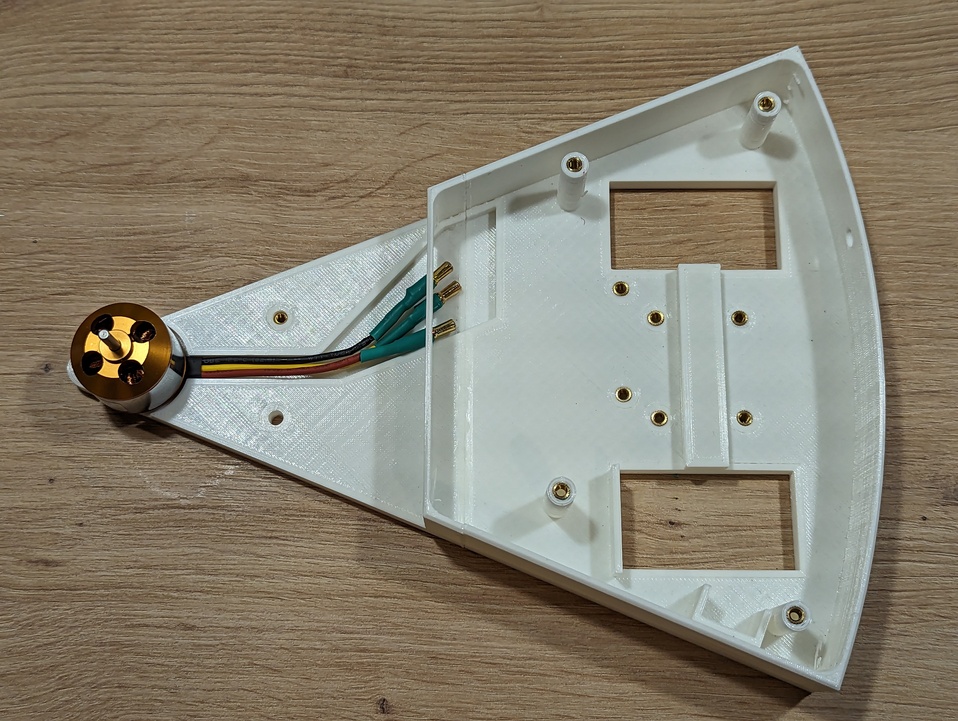
Coloca el motor en su espacio del chasis como se muestra en la siguiente imagen. Presta atención a la alineación de los cables, estos deben guiarse por el correspondiente canal.
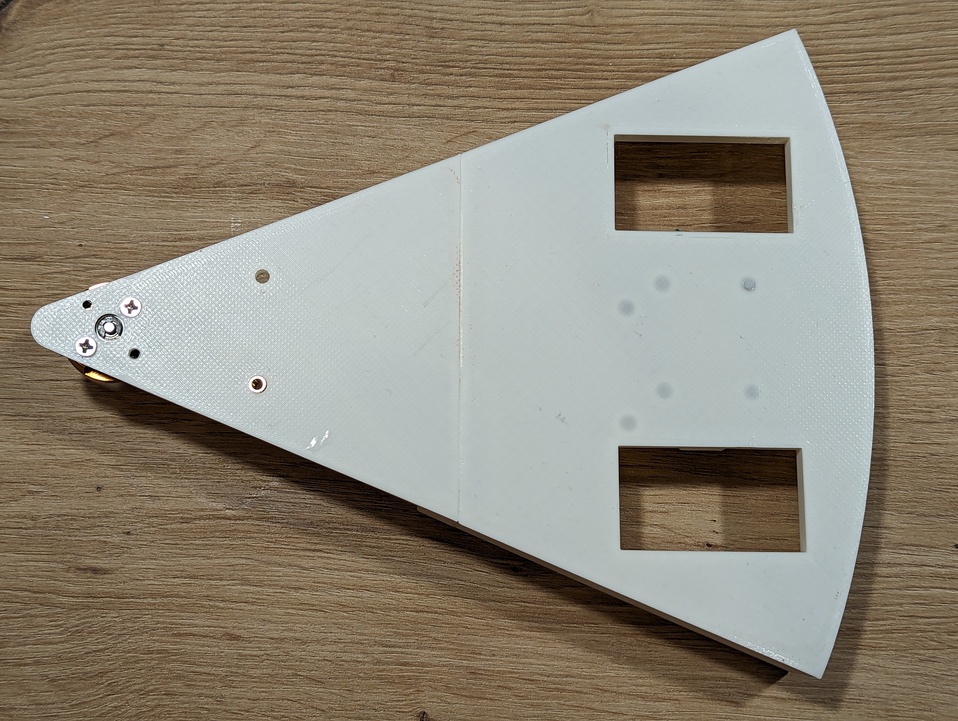
Dale la vuelta al chasis y coloca los tornillos para anclar el motor al chasis.
3. ESC del motor del spinner
Materiales necesarios
- Subensamblaje del paso anterior.
- 1 x Pieza impresa pinza ESC.
- 1 x ESC para motor brushless.
- 1 x Tornillo M3x16.
Proceso
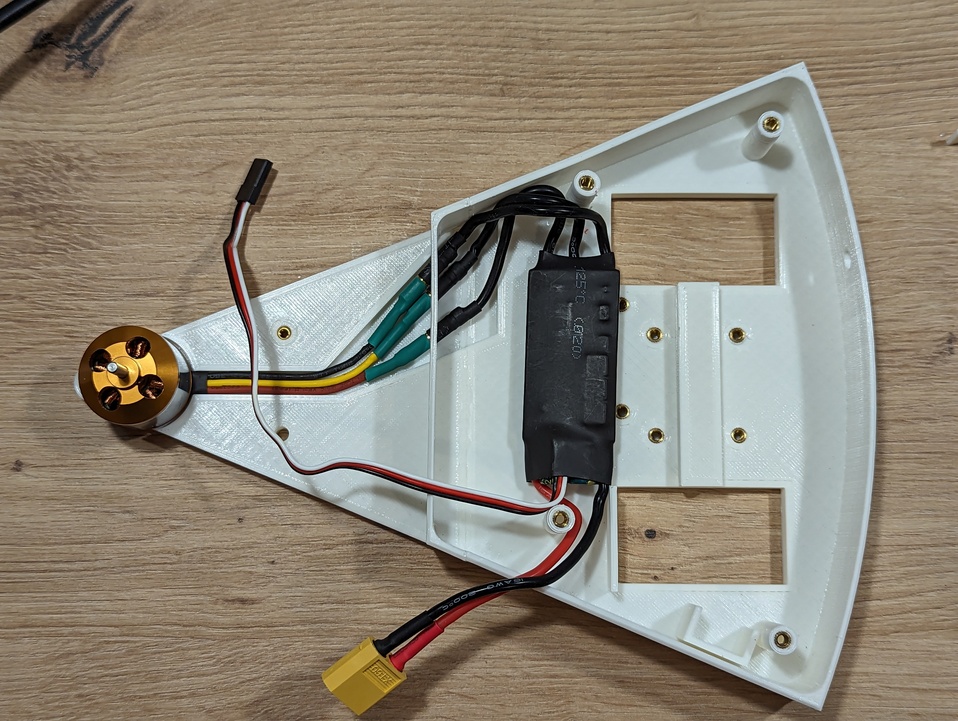
- Paso 3.1
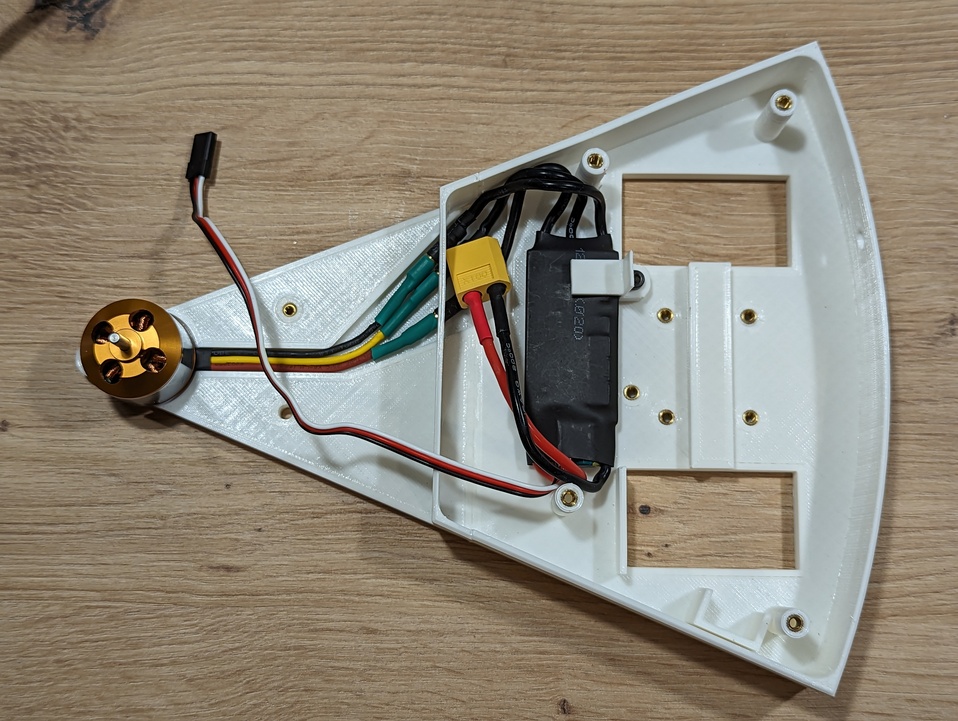
- Paso 3.2
Pasa los cables del motor brushless por la apertura del chasis y conecta los tres cables del motor brushless al ESC.
Fija el ESC al chasis usando la pieza impresa pinza ESC y el tornillo M3x16.
4. ESC y motores DC
Materiales necesarios
- 2 x Motor DC.
- 2 x ESC para motor DC.
Proceso
Para cada motor:
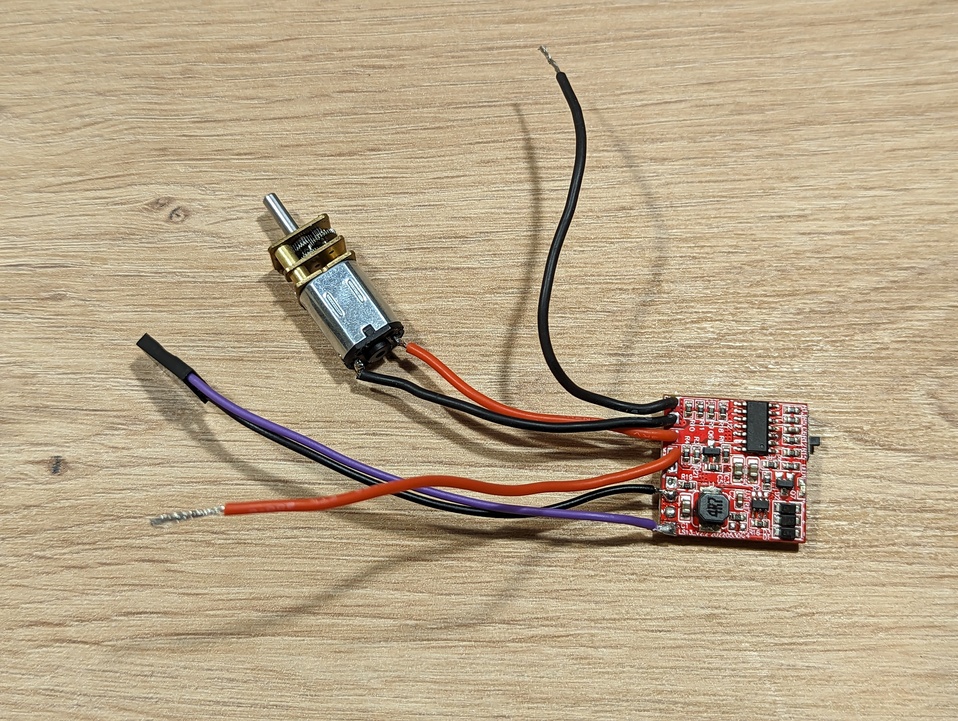
- Conecta mediante cables y soldadura el motor DC con el ESC de corriente continua.
- Quita el cable central de alimentación del conector de tres pines que irá conectado al receptor.
Corta los cables con las siguientes longitudes.
- Motor DC: 50 mm.
- Conector tres pines: 60 mm.
- Cables de alimentación: 60 mm.
5. Ruedas
Materiales necesarios
- Subensamblaje del paso anterior.
- 2 x Pieza impresa llanta.
- 2 x Pieza impresa neumático.
- 2 x Inserto metálico para plástico M3.
- 2 x Tornillo M3x16.
Proceso
Repite el proceso para cada rueda:
- Paso 5.1
- Paso 5.2
- Paso 5.3
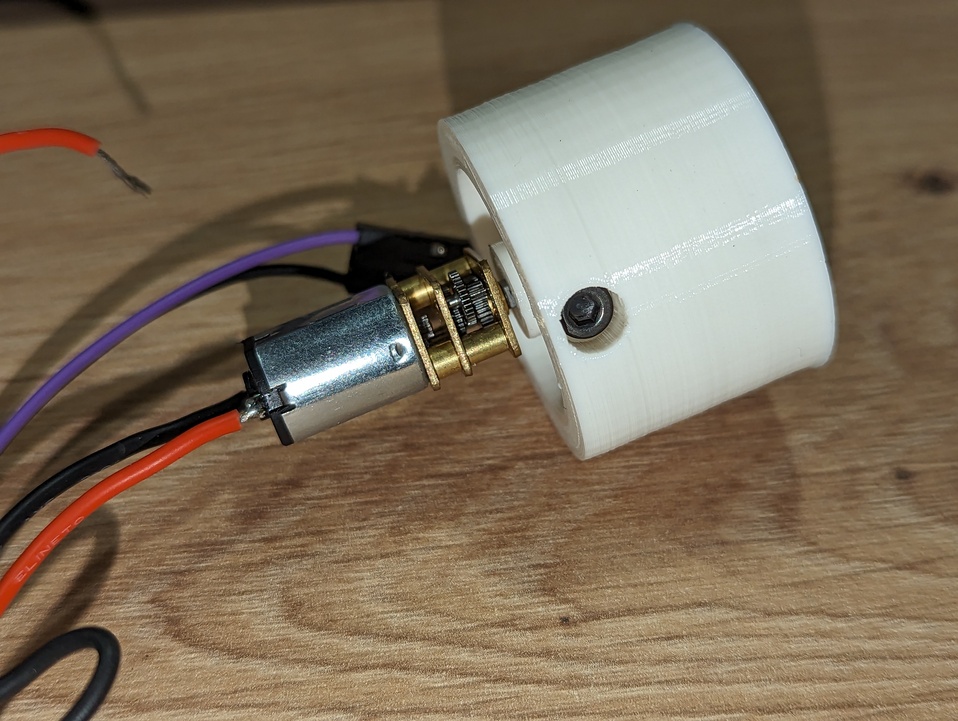
Coloca el inserto sobre el agujero perpendicular al eje de rotación de la rueda y atornilla el tornillo girándolo muy pocas vueltas.
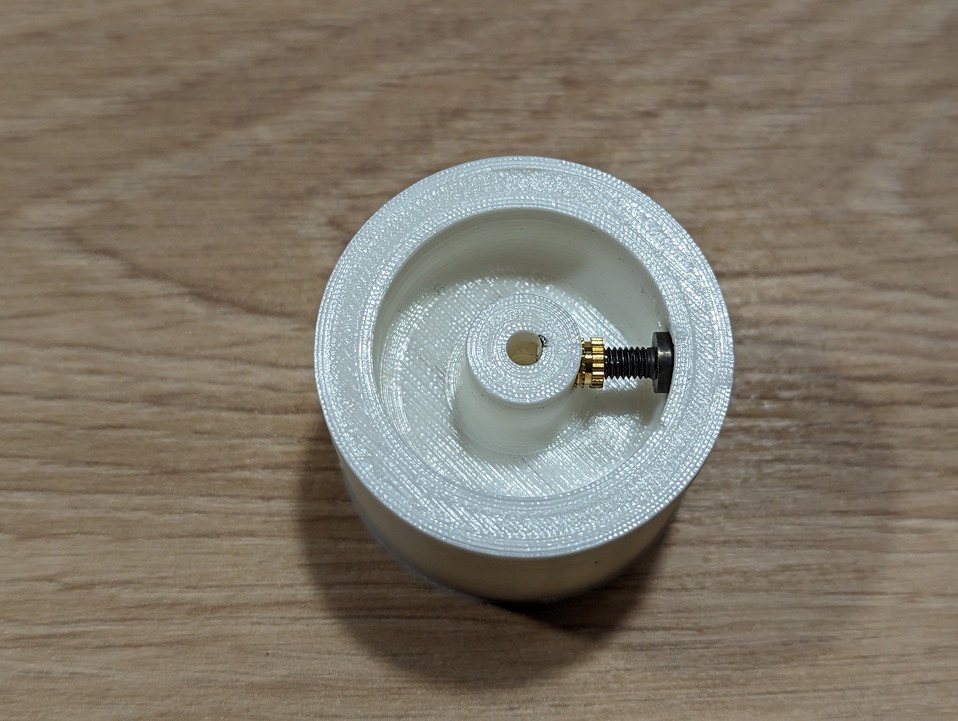
Introduce el eje del motor DC por el agujero central de la llanta y aprieta el tornillo hasta fijarlos. Ten en cuenta que la cara plana del eje del motor debe estar alineada con el tornillo de la llanta.
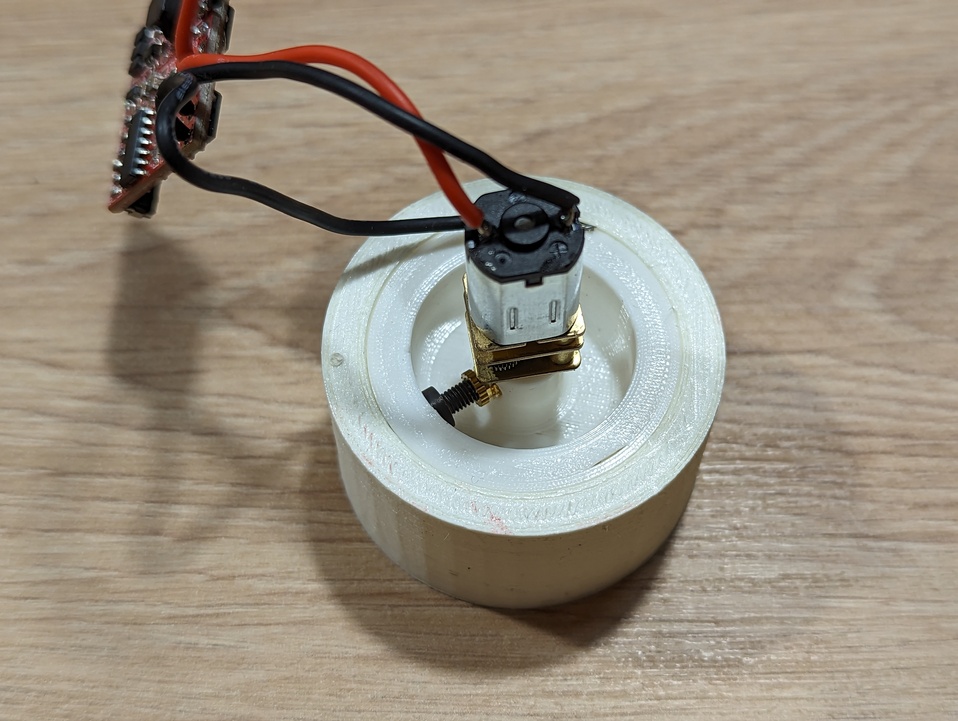
Coloca el neumático alrededor de la llanta.
6. Motores en el chasis
Materiales necesarios
- Subensamblaje del paso 3.
- Subensamblaje del paso 5.
- 2 x Pieza impresa grapa motor DC.
- 2 x Pieza impresa soporte ESC DC.
- 2 x Pieza impresa separador 2mm.
- 4 x Tornillo M3x16.
- 2 x Bridas 100mm.
- 2 x Conector Wago 5 vías.
Proceso
Para cada motor:
- Paso 6.1
- Paso 6.2
- Paso 6.3
- Paso 6.4
- Paso 6.5
- Paso 6.6
- Paso 6.7
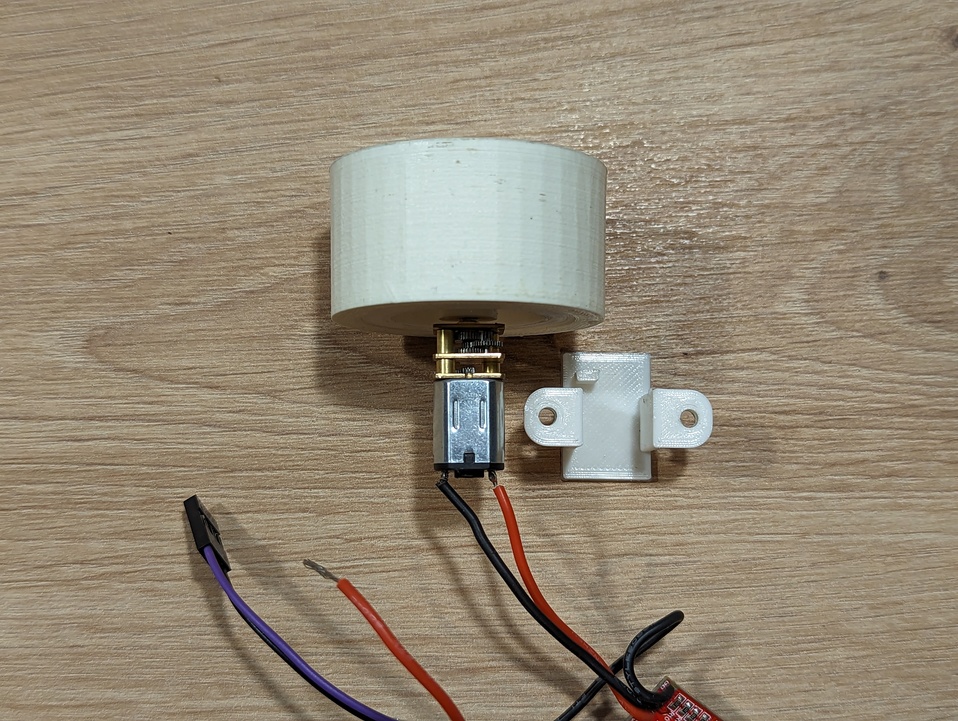
Coloca el motor en el interior de la pieza grapa motor DC.
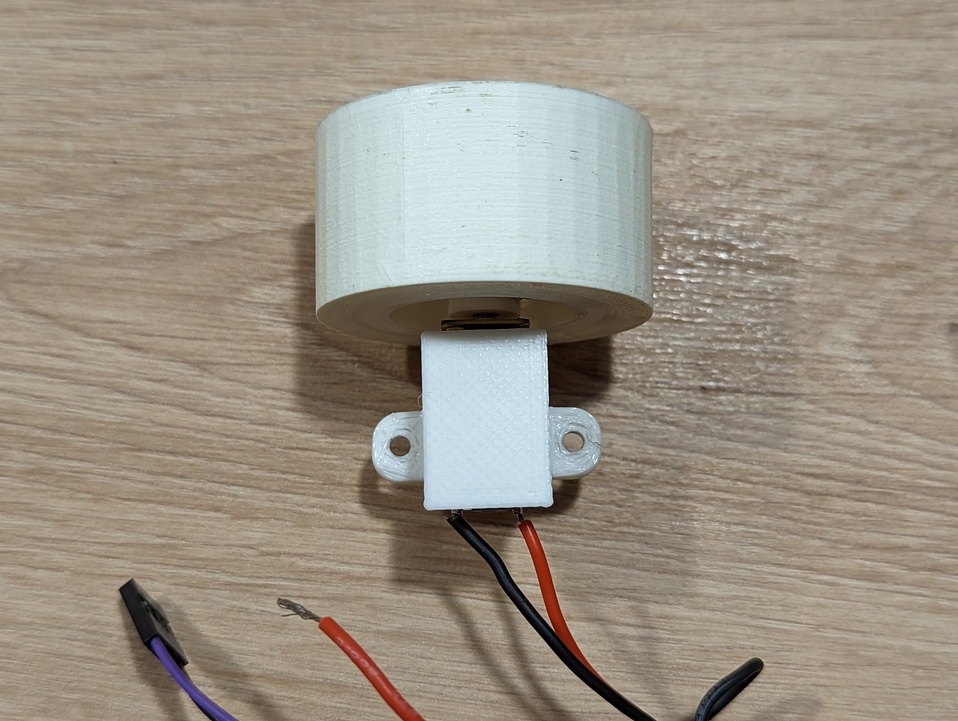
Coloca el subensamblaje del paso 6.1 en el chasis.
Inserta la pieza separador 2 mm en un tornillo.
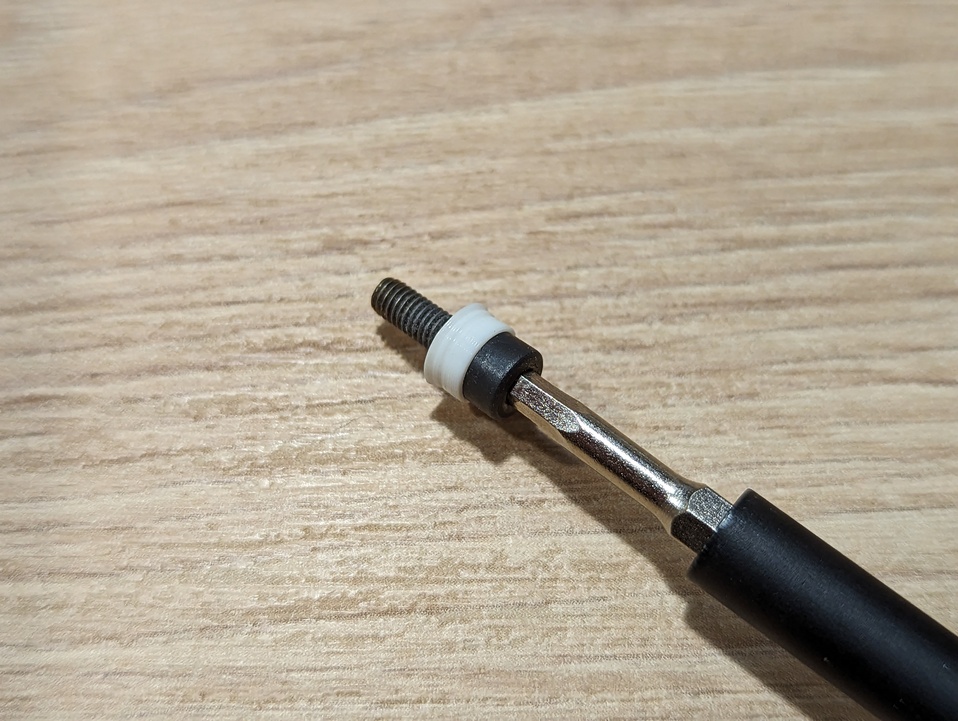
Atornilla el tornillo del paso 6.3 en el agujero más cercano a la punta del robot.
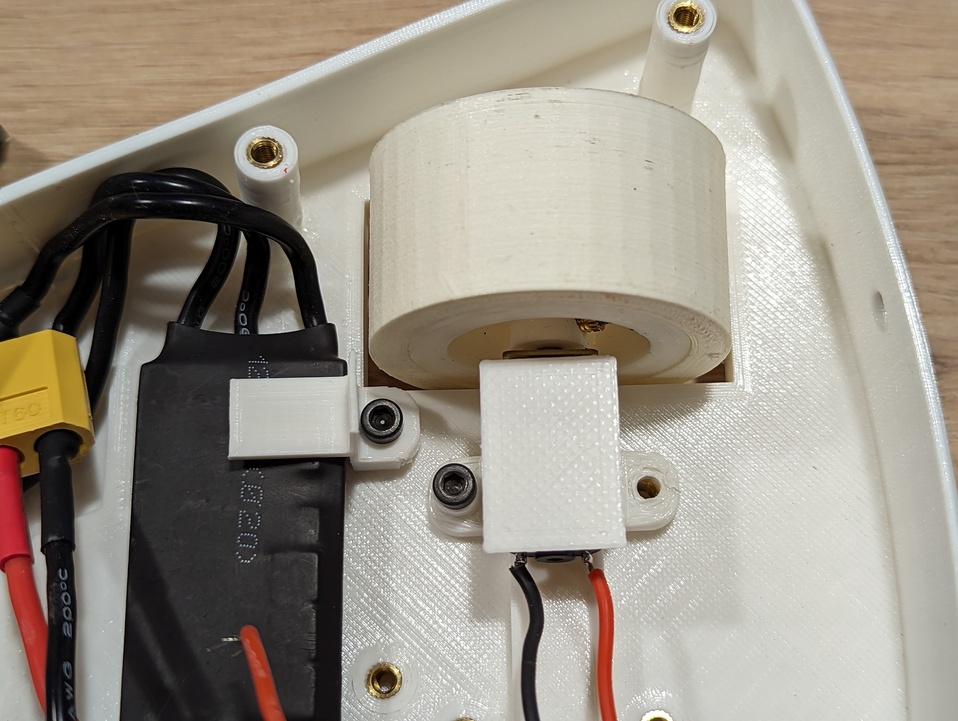
Coloca la pieza soporte ESC DC alineando su agujero con el agujero más alejado de la punta del robot.
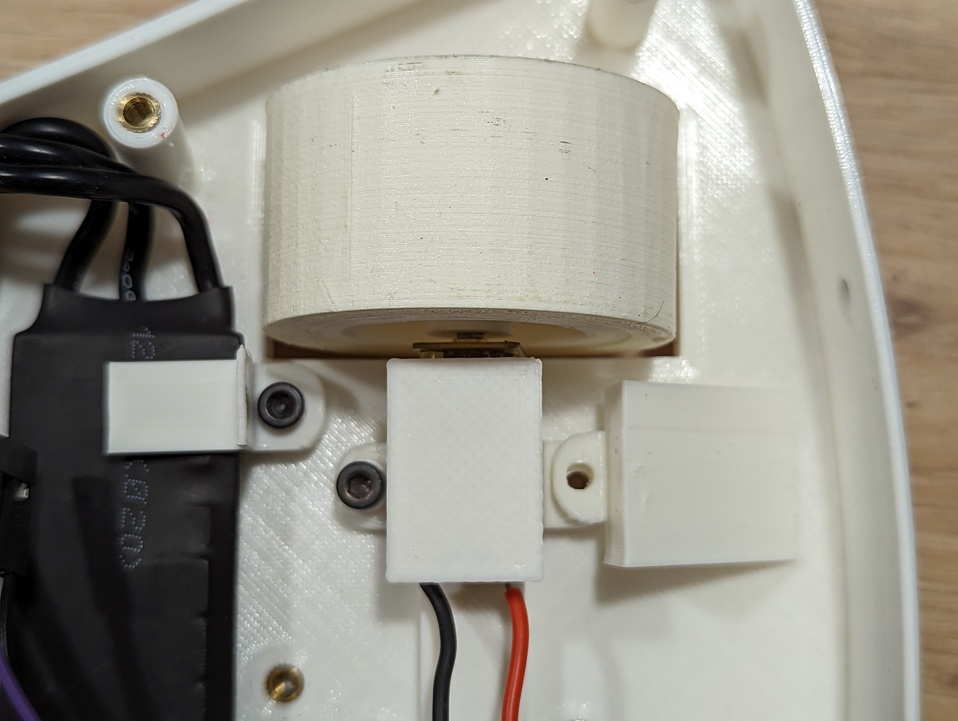
Atornilla ambas piezas al chasis.
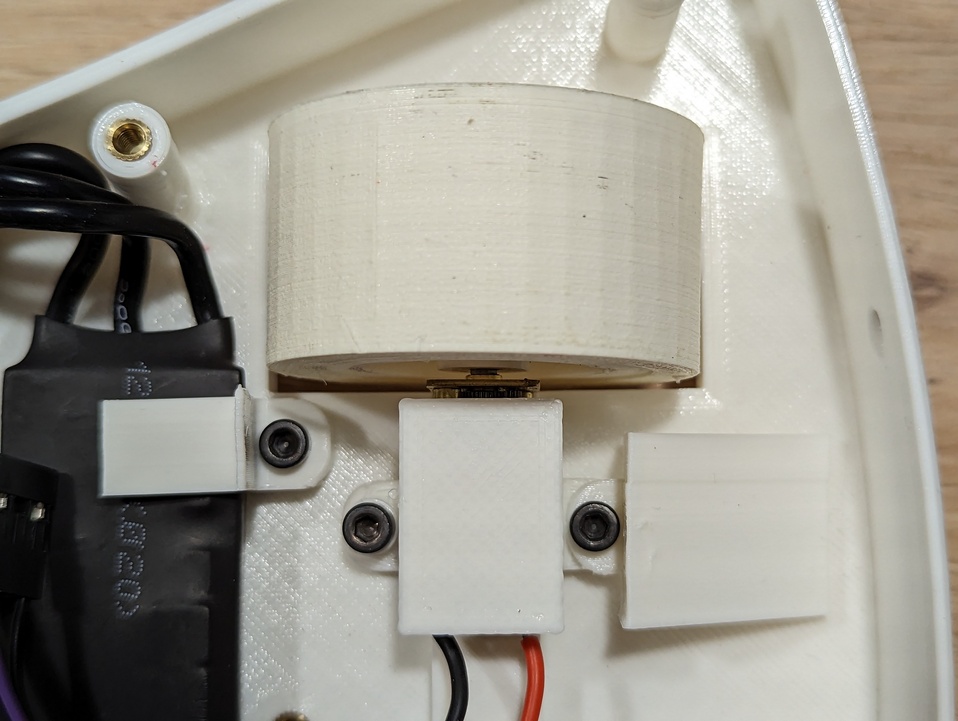
Fija el ESC a la pieza soporte ESC DC usando una brida y corta el exceso de esta.
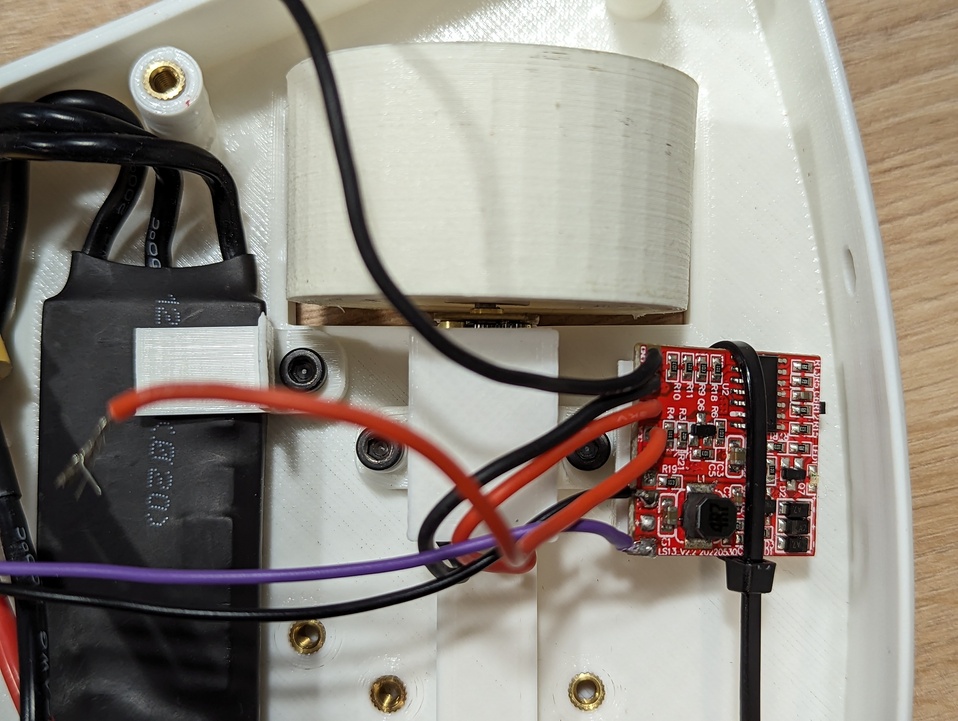
Observa que la pieza impresa grapa motor DC cuenta con una protuberancia que encaja en la reductora del motor.
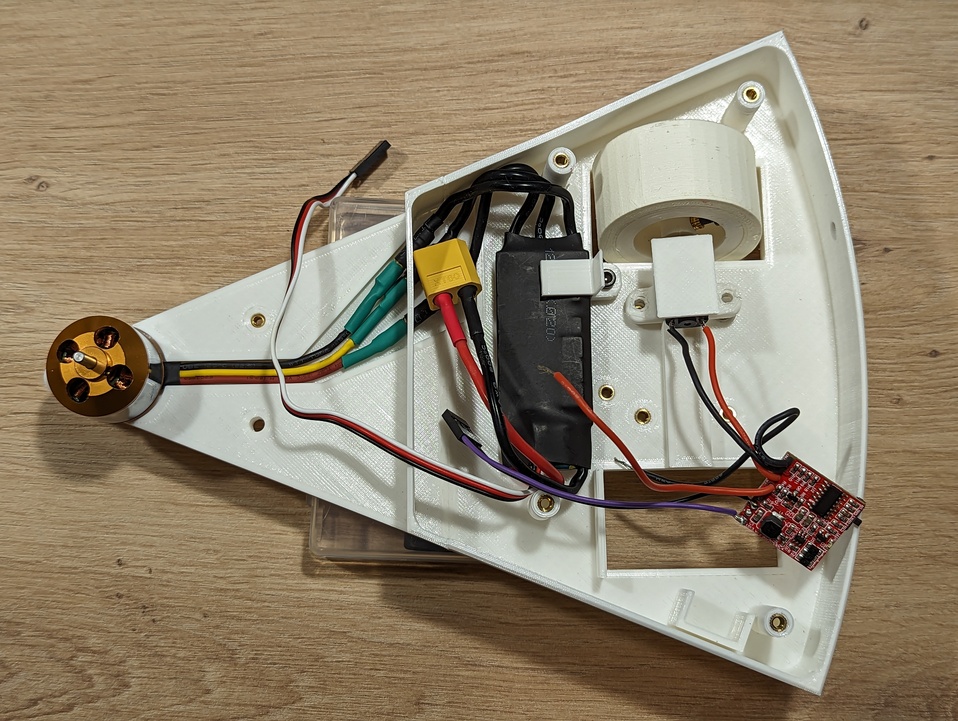
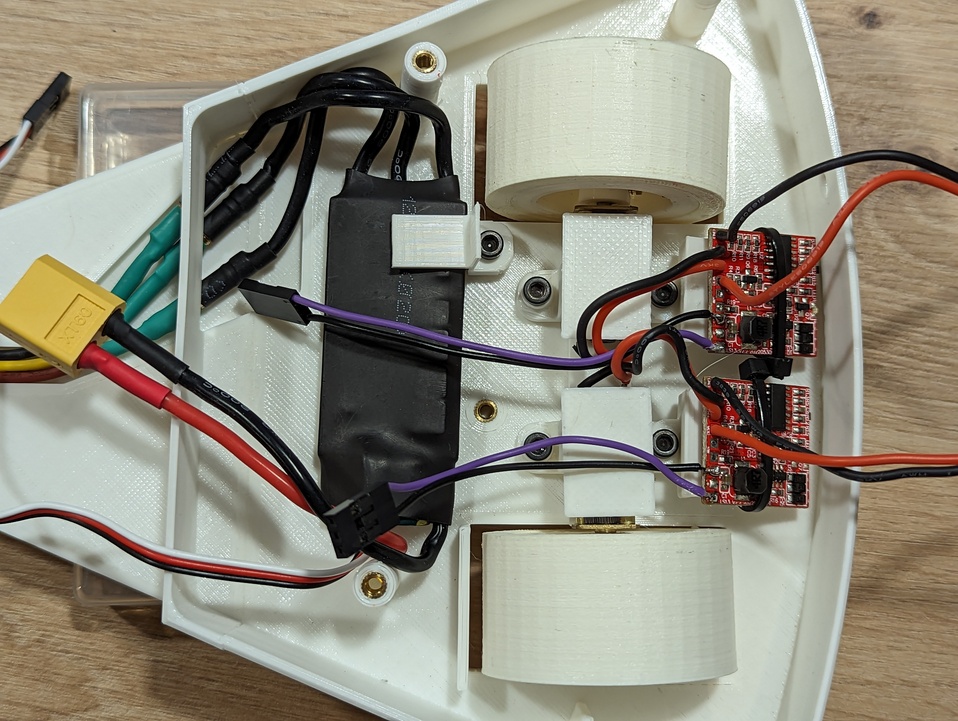
El resultado tras colocar ambos motores debe ser el siguiente:
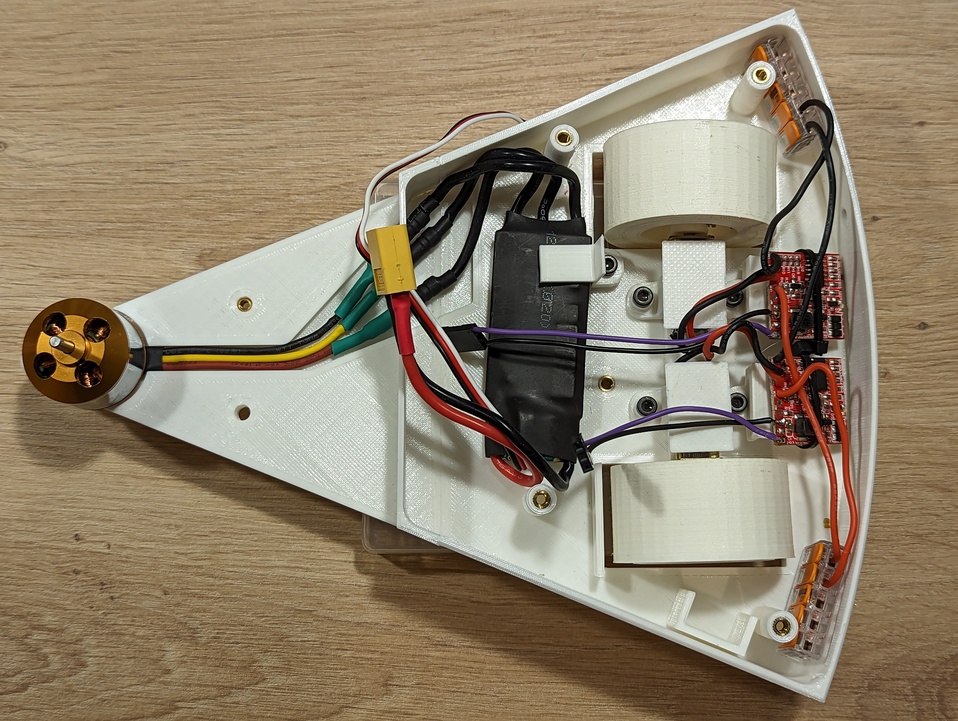
Completa el montaje de los motores en el chasis colocando los dos conectores Wago, uno a cada lado del robot. Observa como el conector de masa se encuentra en el lado derecho del robot (parte superior de la foto).
7. Arnés de cableado
Materiales necesarios
- Subensamblaje del paso anterior.
- 1 x Conector XT60 macho.
- 1 x Conector XT60 hembra.
- 1 x Interruptor.
- Cable 1 mm² rojo y negro.
Proceso
- Paso 7.1
- Paso 7.2
- Paso 7.3
- Paso 7.4
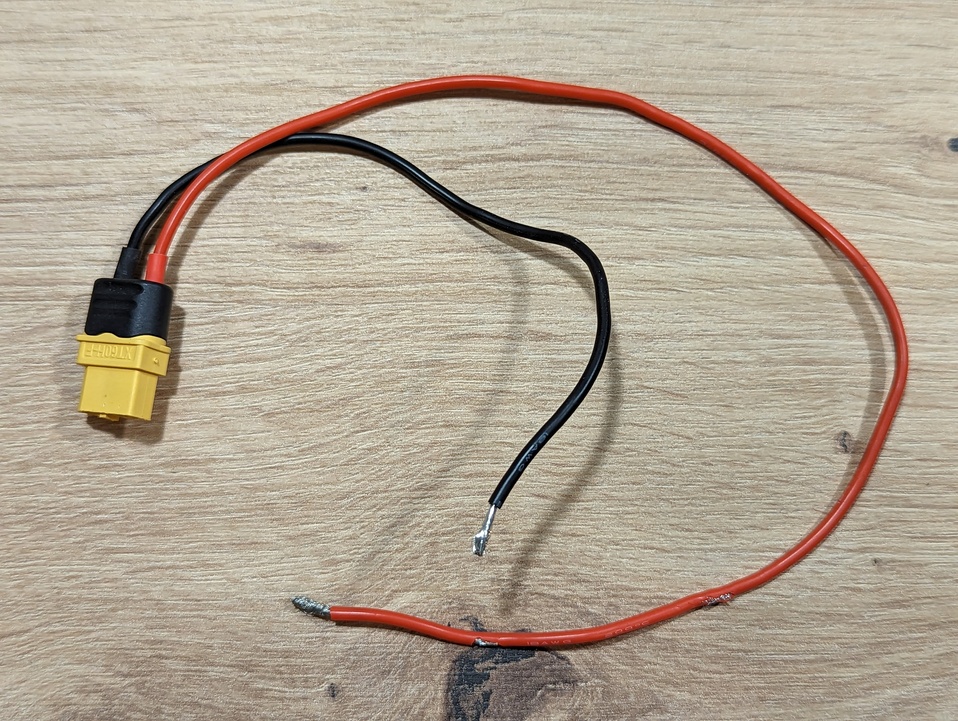
Prepara un cable como el de la foto usando el conector XT60 hembra, 32 cm de cable rojo y 18 cm de cable negro.
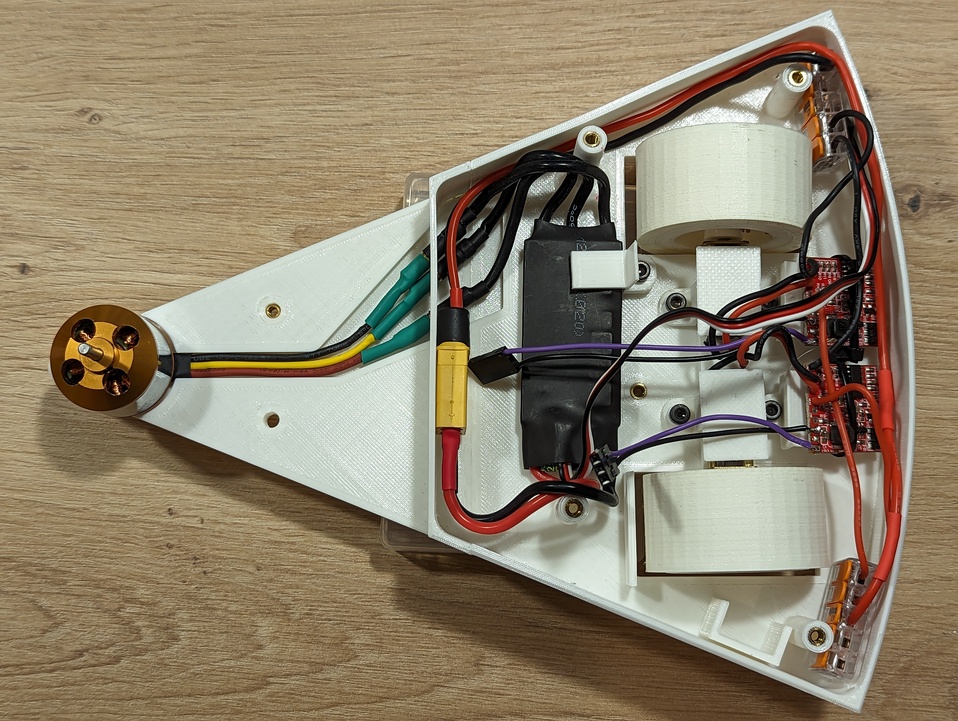
Conecta el conector XT60 del cable del paso 7.1 al ESC del motor brushless y los otros extremos a los correspondiente conectores Wago.
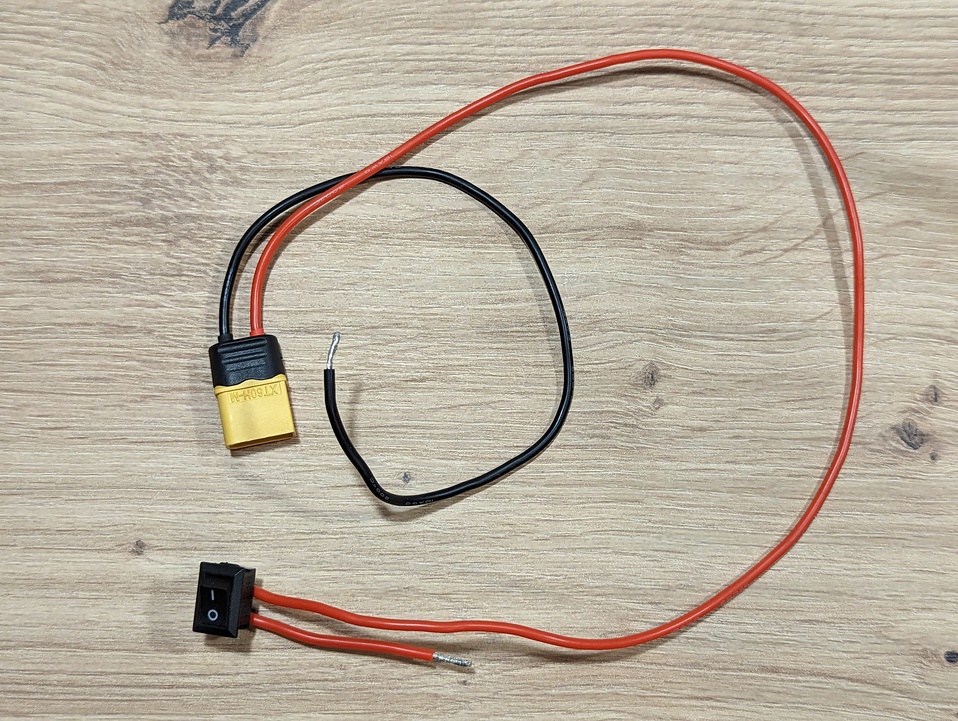
Prepara un cable como el de la foto usando el conector XT60 macho, el interruptor, 42 cm de cable rojo, 6 cm de cable rojo y 25 cm de cable negro.
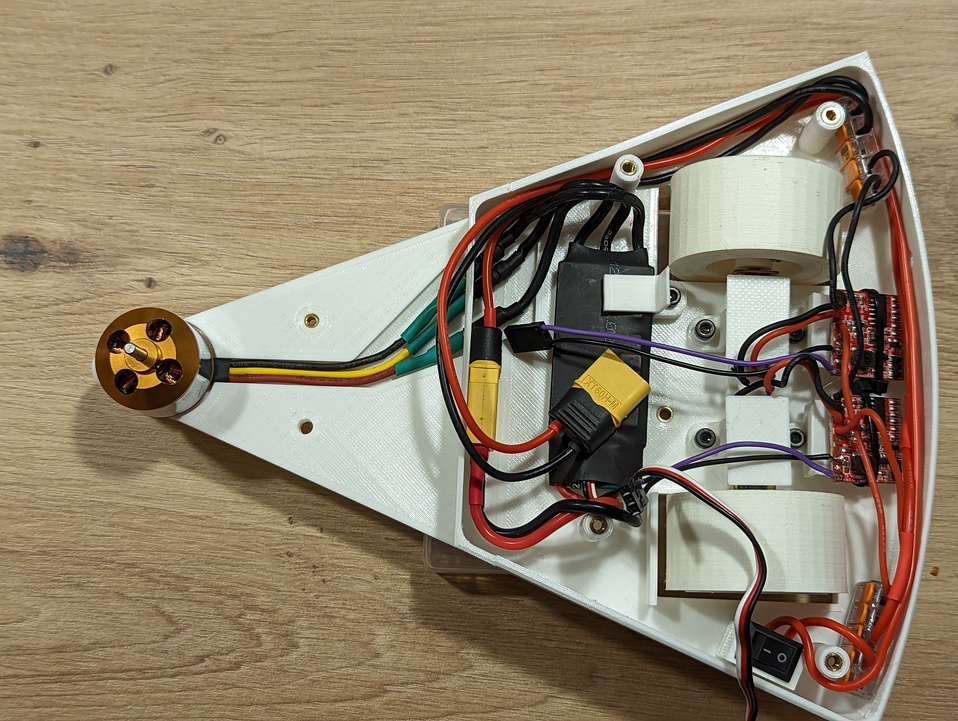
Coloca el cable del paso 7.3 como se muestra en la foto. Inserta el interruptor en su hueco, conecta los extremos libres a los conectores Wago correspondientes y deja libre el conector XT60 para la batería.
8. Receptor
Materiales necesarios
- Subensamblaje del paso anterior.
- 1 x Receptor RF.
Proceso
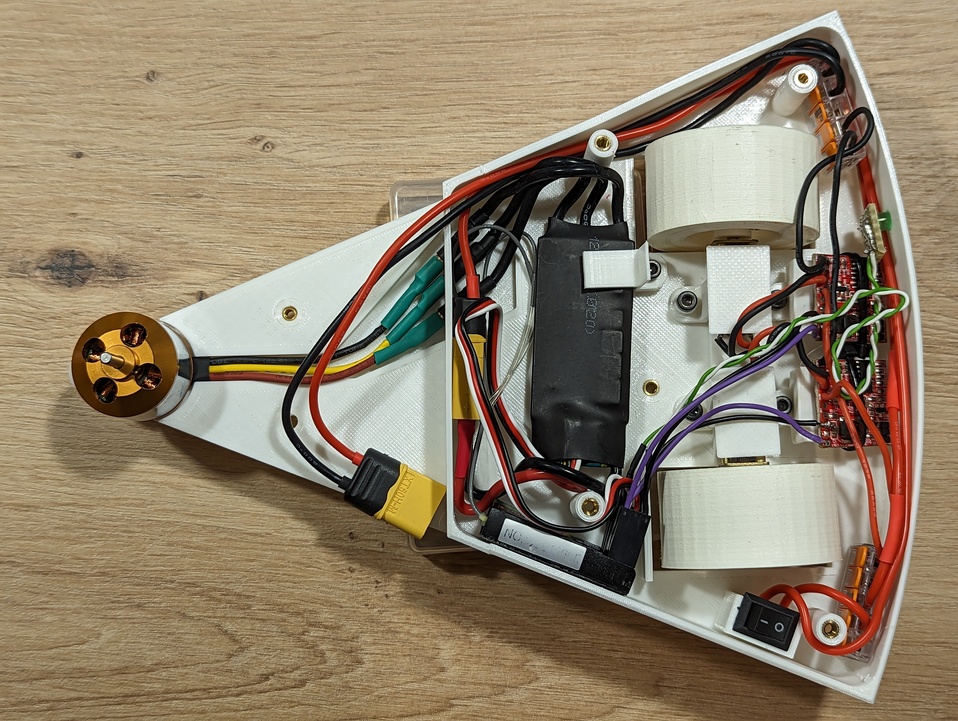
Presta especial atención a la orientación de los conectores.
- Conecta el ESC del motor DC derecho en el canal 1 del receptor.
- Conecta el ESC del motor DC izquierdo en el canal 2 del receptor.
- Conecta el ESC del motor brushless en el canal 3 del receptor.
- Coloca el receptor RF en la parte izquierda del robot tal y como se observa en la imagen.
9. Arma
Materiales necesarios
- Subensamblaje del paso anterior.
- 2 x Pieza impresa grapa arma.
- 2 x Hojas del arma.
- 8 x Tornillos M3x16.
- 8 x Tuerca M3.
- Cinta de doble cara acolchada.
Proceso
- Paso 9.1
- Paso 9.2
- Paso 9.3
- Paso 9.4
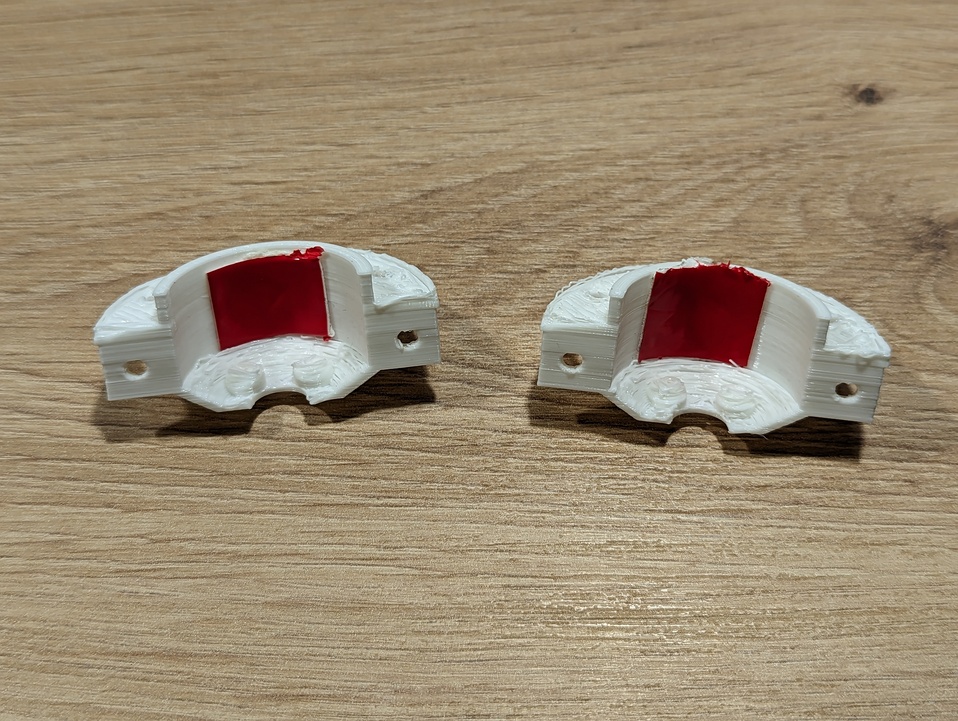
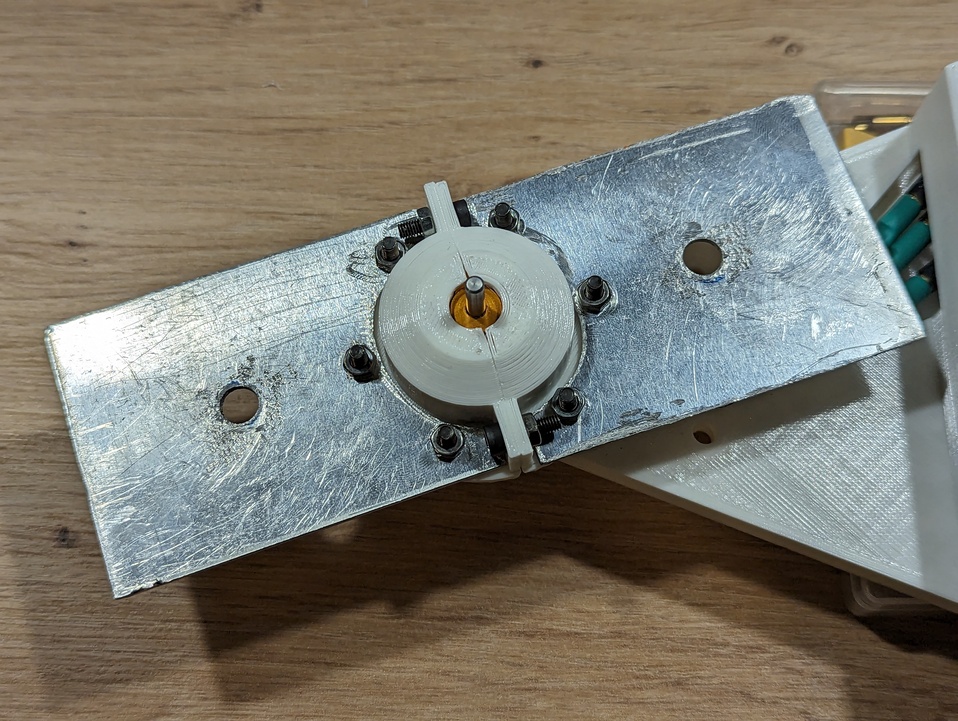
Coloca un fragmento de cinta de doble cara en el interior de cada pieza grapa arma
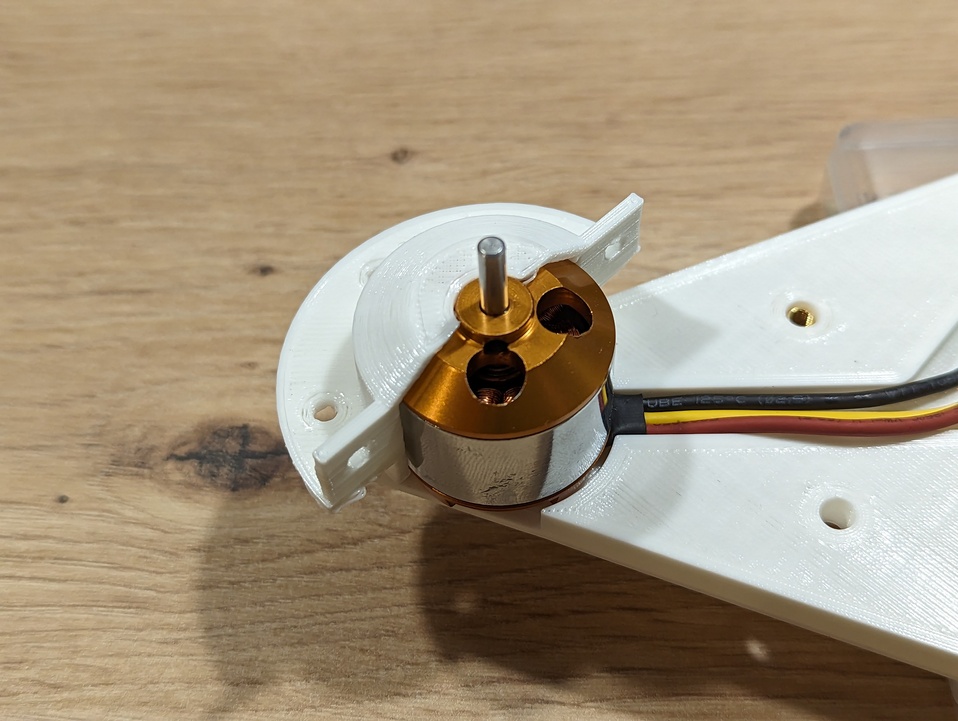
Encaja las piezas del paso 9.1 en el motor brushless. Ten en cuenta que los pines de alineación de las piezas impresas encajan en los agujeros superiores del motor.
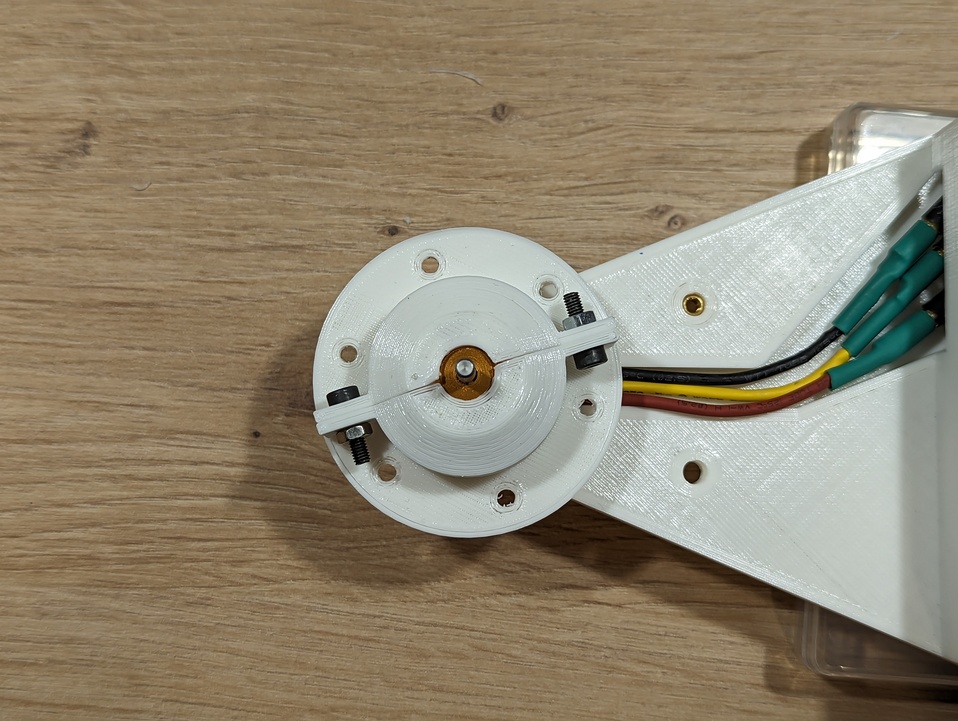
Fija ambas piezas con dos tornillos y dos tuercas.
Une las hojas del arma a las grapas del arma con tornillos y tuercas. Observa como los tornillos se introducen desde la parte inferior del arma.
10. Batería
Materiales necesarios
- Subensamblaje del paso anterior.
- 1 x Pieza impresa pinza batería.
- 1 x Batería.
- 1 x Tornillo M3x16.
Proceso
Asegurate de tener bloqueada el arma de forma mecánica antes de conectar la batería. Revisa el documento Bloqueo de arma.
Coloca la batería solo cuando vayas a usar el robot.
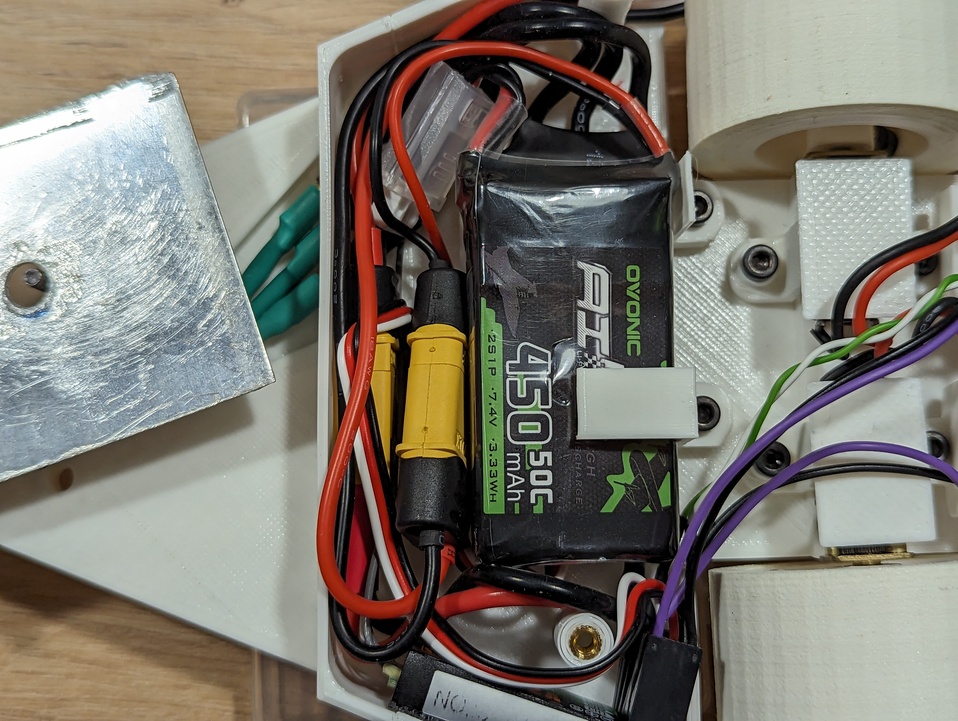
- Conecta la batería al conector XT60 de alimentación.
- Coloca la batería como se observa en la imagen inferior.
- Coloca la pieza pinza batería y fíjala con el tornillo.
11. Tapa
Materiales necesarios
- Subensamblaje del paso anterior.
- 1 x Pieza impresa tapa.
- 4 x Tornillo M3x16.
Proceso
- Coloca y alinea la pieza tapa.
- Coloca los cuatro tornillos para fijar la tapa.